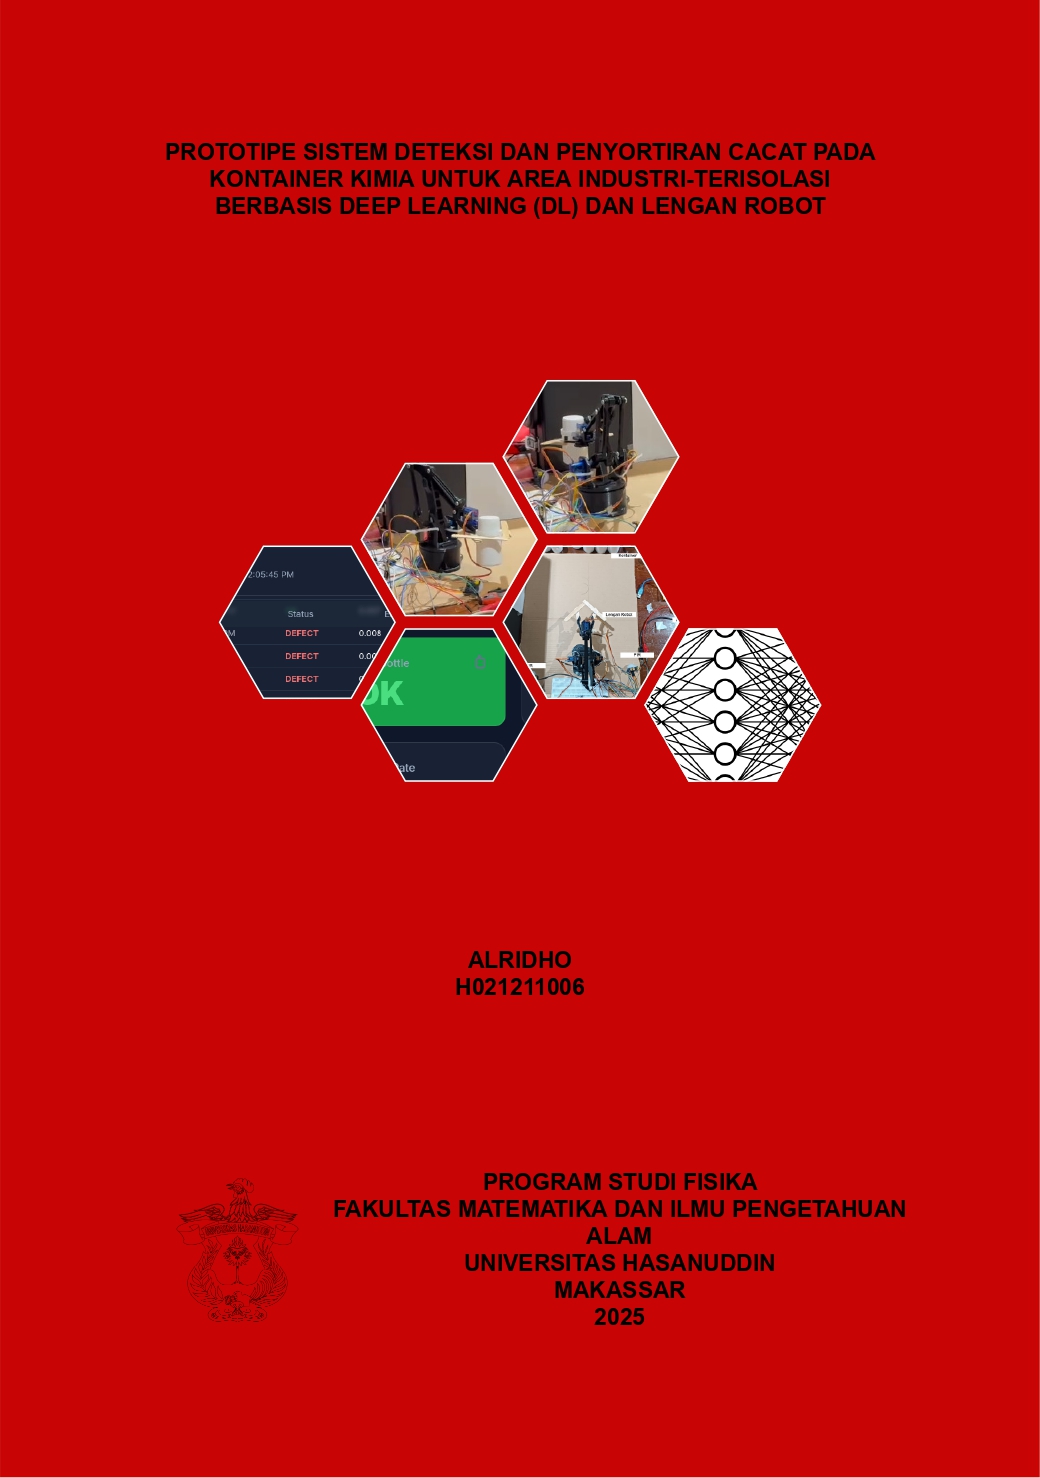
ALRIDHO, ALRIDHO (2025) PROTOTIPE SISTEM DETEKSI DAN PENYORTIRAN CACAT PADA KONTAINER KIMIA UNTUK AREA INDUSTRI-TERISOLASI BERBASIS DEEP LEARNING (DL) DAN LENGAN ROBOT. Skripsi thesis, Universitas Hasanuddin.
 Image
H021211006-9mYKRaOfUCd2lqSD-20251006131912.jpg
Download (315kB)
 Text
H021211006-1-2.pdf
Download (682kB)
Text
H021211006-dp.pdf
Download (60kB)
Text
H021211006-fulllll.pdf
Restricted to Repository staff only
Download (6MB)
Abstract (Abstrak)
Latar Belakang. Inspeksi manual kontainer kimia memiliki tingkat kesalahan tinggi (20%–30%) dan berisiko bagi pekerja. Artificial Intelligence (AI) dan robotika dapat meningkatkan efisiensi dan keselamatan. Model deteksi cacat berbasis autoencoder efektif karena bisa belajar dari data normal untuk mendeteksi anomali, sangat membantu saat data cacat terbatas. Tujuan. Penelitian ini bertujuan: (1) merancang model deteksi objek berbasis YOLO untuk mengenali kontainer, (2) membangun model deteksi cacat menggunakan CVAE, dan (3) mengintegrasikan keduanya dalam sistem lengan robot untuk identifikasi dan penyortiran otomatis. Metode. Penelitian menggunakan pendekatan eksperimental dengan prototipe yang terdiri dari lengan robot, Arduino Uno, motor servo, sensor PIR, dan kamera. Kamera menangkap citra kontainer yang kemudian dideteksi YOLO. CVAE menganalisis cacat berdasarkan reconstruction error, dengan ambang 0,007183 (dari kurva ROC). Lengan robot lalu menyortir kontainer ke area ”cacat” atau ”normal”. Hasil. Model YOLO mencapai mAP@50 dan mAP@50-95 mendekati 1,00. Model CVAE berhasil membedakan kontainer cacat dan normal. Pengujian 25 kali menunjukkan akurasi 100%, dan seluruh proses ditampilkan real-time berbasis web. Kesimpulan. Prototipe ini berhasil mendemonstrasikan otomasi penuh inspeksi visual di lingkungan industri, dengan akurasi tinggi dan sistem penyortiran robotik yang terintegrasi.
| Item Type: | Thesis (Skripsi) |
|---|---|
| Subjects: | Q Science > Q Science (General) |
| Divisions (Program Studi): | Fakultas Matematika dan Ilmu Peng. Alam > Fisika |
| Depositing User: | Nasyir Nompo |
| Date Deposited: | 24 Sep 2026 00:30 |
| Last Modified: | 24 Sep 2026 00:30 |
| URI: | http://repository.unhas.ac.id:443/id/eprint/57781 |
Actions (login required)

- View Item